
سمارٹ کار موٹر کا انتخاب
Jun 18, 2025
ایک پیغام چھوڑیں۔
(i) موٹر کی درجہ بندی
1 ڈی سی اور اے سی موٹرز ، ڈی سی موٹرز عام طور پر استعمال کی جاتی ہیں۔
2 مسلسل گردش اور اسٹیپر موٹرز ، مسلسل گردش آگے اور ریورس موٹرز عام طور پر استعمال کی جاتی ہیں۔
3 سروو ایک مسلسل گردش موٹر ہے جس کی آراء ہیں جو درست طریقے سے گھوم سکتی ہیں۔
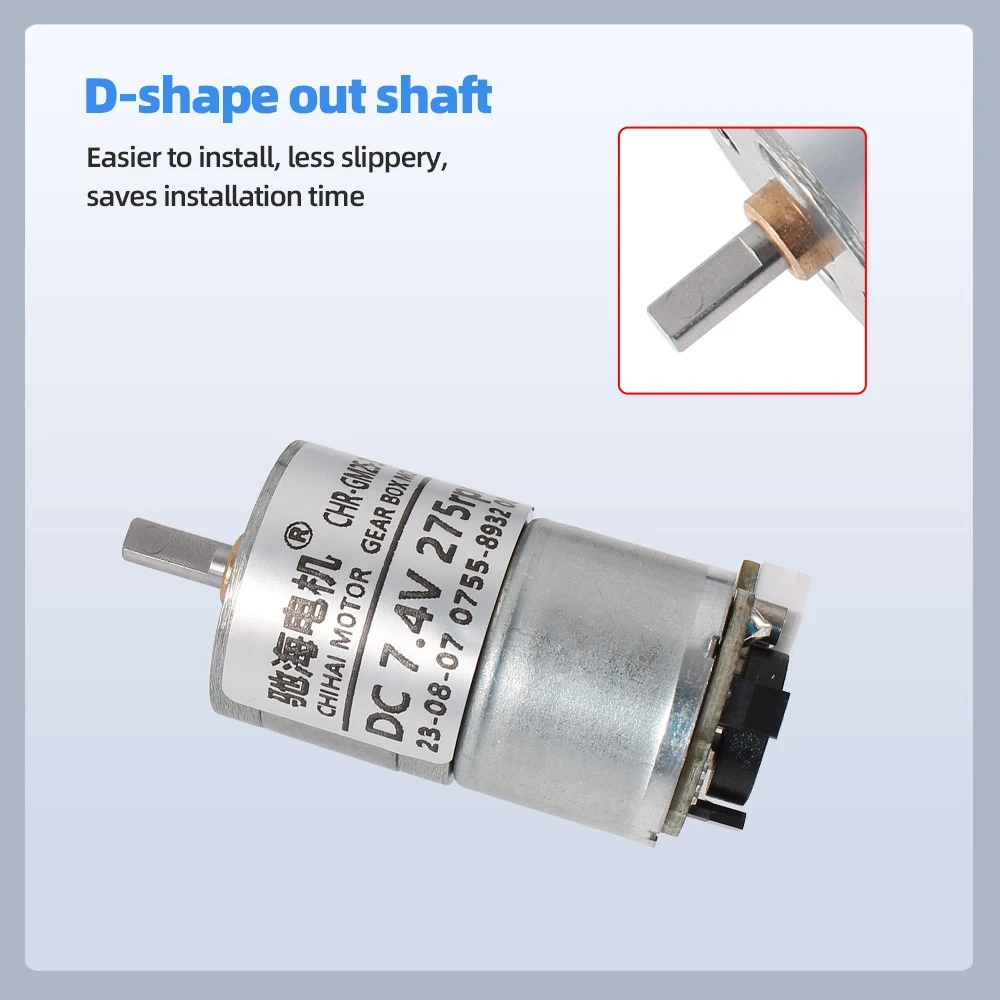
4 ٹی ٹی موٹر ، ایک موٹر جو موٹر اور کمی کے طریقہ کار کو مربوط کرتی ہے۔
(ii) موٹر پیرامیٹرز
1 ریٹیڈ وولٹیج
ماڈل میں عام طور پر استعمال ہونے والی چھوٹی ڈی سی موٹریں عام طور پر وولٹیج کی حد ہوتی ہیں۔ مثال کے طور پر ، اگر اس کی درجہ بندی 6V ہے تو ، اسے 3V پر بھی استعمال کیا جاسکتا ہے ، لیکن رفتار کم ہوجائے گی۔ اسے 9V پر بھی استعمال کیا جاسکتا ہے ، اور رفتار میں اضافہ کیا جائے گا۔ جب یہ 50 than سے کم ہوتا ہے تو ، چھوٹی موٹر گھومنے کے قابل نہیں ہوسکتی ہے۔ جب یہ 50 than سے زیادہ ہو تو ، موٹر طویل - ٹرم آپریشن کے بعد جل سکتا ہے۔
2 رفتار
پہیے والے روبوٹ کی تیاری میں استعمال ہونے والی کم - اسپیڈ موٹر میں نمبر - لوڈ کی رفتار 500R/منٹ سے زیادہ نہیں ہے اور عام طور پر کمی کے طریقہ کار سے لیس ہے۔ بوجھ شامل کرنے کے بعد رفتار کم ہوتی ہے۔ رفتار اور ٹارک عام طور پر الٹا تعلق رکھتے ہیں ، کم رفتار ، ٹارک جتنا زیادہ ہے۔ تیز رفتار ، ٹارک کم ؛
3 ٹورک
یہ وہ قوت ہے جو موٹر کے ذریعہ بوجھ پر لگائی جاتی ہے ، عام طور پر کلوگرام سی ایم میں اظہار کی جاتی ہے ، جس کا مطلب ہے کہ محور سے 1 سینٹی میٹر کے فاصلے پر ، یہ مسلسل گھومنے کے لئے 1 کلو شے کو چلا سکتا ہے۔ ٹارک جتنا زیادہ ، زیادہ بوجھ اتنا ہی زیادہ ہوتا ہے جس سے چل سکتا ہے اور تیز رفتار۔ اسٹال ٹارک پر خصوصی توجہ دیں ، یعنی ، کتنا بوجھ موٹر اسٹال کا سبب بنے گا۔ موٹر کے سائز اور مادے کی بنیاد پر ابتدائی فیصلہ کریں تاکہ یہ معلوم کیا جاسکے کہ منتخب کردہ موٹر ٹارک کافی ہے یا نہیں۔
4 موجودہ کھپت
بوجھ بھی بڑا ہے ، اور موجودہ کھپت بھی بڑی ہے۔ موجودہ برن آؤٹ کو روکنے کے لئے کوئی {{1} load لوڈ کی کھپت موجودہ اور اسٹال کرنٹ پر خصوصی توجہ دیں۔ اگر کوئی نشان نہیں ہے تو ، آپ موجودہ حالات کو دستی طور پر NO - لوڈ ، عام بوجھ اور اوورلوڈ حالات کے تحت دستی طور پر ماپنے کے لئے ملٹی میٹر موجودہ رینج کا استعمال کرسکتے ہیں۔

انکوائری بھیجنے