CHIHAI: آپ کا پروفیشنل انکوڈر موٹر مینوفیکچرر!

وسیع مصنوعات

شینزین چیہائی موٹر کمپنی، لمیٹڈ، جو 2002 میں قائم ہوئی، ایک ہے۔مائکرو ڈی سی موٹرز اور ڈی سی ریڈکشن موٹرز کا پیشہ ور کارخانہ دار۔ ہمارا کاروبار مائیکرو موٹر سے شروع ہوا، پھر ڈی سی ڈیلریشن موٹر کی کئی سیریز تیار کی۔

پیشہ ور ٹیم

ہماری ٹیم کے ارکان کے پاس برسوں کا تجربہ ہے اور وہ اپنے اپنے شعبوں میں ماہر ہیں۔ ہمارے پاس 210 سے زیادہ ہنر مند ملازمین اور 26 تکنیکی انجینئر ہیں۔

24H آن لائن سروس

ہمارے گاہکوں کی ضروریات ہمیشہ ہماری اولین ترجیح ہوتی ہیں۔ ہم ان کے خدشات کو غور سے سنتے ہیں اور حل تلاش کرنے کے لیے باہمی تعاون سے کام کرتے ہیں۔

مسابقتی قیمت

ہم اپنی تمام مصنوعات پر مسابقتی قیمتوں کی پیشکش کرتے ہیں، اور ہم اپنے کلائنٹس کے ساتھ مل کر ایک ایسا بجٹ بنانے کے لیے کام کرتے ہیں جو ان کی ضروریات کو پورا کرے۔

  • GW4058-3429 DC ہال کوڈنگ موٹر

    مصنوعات کی تفصیل: ڈی شافٹ: زیادہ آسان تنصیب، تنصیب کا وقت بچانے کے لیے پھسلنا آسان نہیں اعلی درجہ حرارت مزاحم آرمیچر روٹر: انسولیشن لیپت پاؤڈر روٹر آرمیچر خالص تانبے کے انامیلڈ وائرز ہائی-پریسیزن...

  • CHR-GD555 ABHL DC ہال انکوڈر ریڈوسر موٹر

    پروڈکٹ کی تفصیل: خالص تانبے کے تار وائنڈنگ روٹر کا حصہ خالص، تانبے کا گروپ، چھوٹی مزاحمت، مضبوط برقی چالکتا، بڑا ٹارک فوٹو الیکٹرک کوڈنگ بنیادی پلس نمبر 500CPR کو اپناتا ہے۔

  • GW12T-050 ABHL Mini DC ورم موٹر انکوڈر کے ساتھ

    پروڈکٹ کی تفصیل: اسٹیل پلیٹ کا ڈھانچہ: ریڈوسر کا گیئر شافٹ بہتر استحکام، لمبی عمر، اور زیادہ ٹارک بوجھ کے خلاف اعلیٰ مزاحمت کو ظاہر کرتا ہے خالص تانبے کے تار وائنڈنگ: روٹر کا حصہ خالص، تانبے کا...

  • ڈی سی ہال انکوڈر ریڈوسر موٹر ڈی سی 24V

    مصنوعات کی تفصیل: ڈی شافٹ: زیادہ آسان تنصیب، تنصیب کا وقت بچانے کے لیے پھسلنا آسان نہیں اعلی درجہ حرارت مزاحم آرمیچر روٹر: انسولیشن لیپت پاؤڈر روٹر آرمیچر خالص تانبے کے انامیلڈ وائرز ہائی-پریسیزن...

  • ہال انکوڈر 12V 24V کے ساتھ DC موٹر

    وولٹیج کا استعمال: DC 12-24VDC 24V: 7200 rpmDC 12V: 3600 rpm آؤٹ پٹ شافٹ قطر: 3mm آؤٹ پٹ شافٹ کی لمبائی: 18mm

  • ہال انکوڈر 12V 10000rpm کے ساتھ ڈی سی موٹر

    پروڈکٹ کی تفصیل: نکل-پلیٹڈ شیل کی ظاہری شکل: سنکنرن مزاحمت، زنگ سے بچاؤ خوبصورت اور پائیدار سرکلر شافٹ: نصب کرنے میں آسان، کم پھسلنا، تنصیب کا وقت بچاتا ہے اعلی درجہ حرارت مزاحم آرمیچر روٹر:...

  • ڈی سی ہال انکوڈر ریڈوسر موٹر 60 ملی میٹر سکرو شافٹ

    پروڈکٹ کی تفصیل: تمام میٹل گیئر: تمام میٹل گیئر میٹریل اس کو مزید پہننے کے لیے استعمال کیا جاتا ہے-اور اس کی سروس لائف کو بڑھانے کے لیے خالص تانبے کے وائر وائنڈنگ: روٹر کا حصہ خالص، تانبے کا گروپ،...

  • اعلی ٹارک کے ساتھ انکوڈر کاربن برش ڈی سی موٹر کے ساتھ

    پروڈکٹ کی تفصیل: تمام دھاتی گیئر: آل میٹل گیئر میٹریل کو اپنانا ، زیادہ لباس مزاحم ، اس کی خدمت زندگی کو طول دیتا ہے خالص تانبے کے تار سمیٹ: روٹر پارٹ خالص ، تانبے گروپ ، چھوٹی مزاحمت ، مضبوط بجلی...

  • انکوڈر 6V12V کے ساتھ منی ڈی سی کیڑا موٹر

    پروڈکٹ کی تفصیل: اسٹیل پلیٹ کا ڈھانچہ: ریڈوسر کا گیئر شافٹ اعلی ٹارک بوجھ کے لئے بہتر استحکام ، توسیع شدہ لمبی عمر ، اور اعلی مزاحمت کی نمائش کرتا ہے خالص تانبے کے تار سمیٹ: روٹر پارٹ خالص ، تانبے...

  • مستقل مقناطیس برش ہولزر مقناطیسی انکوڈر موٹر

    مصنوعات کی تفصیل: پروڈکٹ پیرامامینٹرز

  • سیاروں کی کوڈنگ سست موٹر 6v 12v

    مصنوعات کی تفصیل: تفصیلی تصاویر:

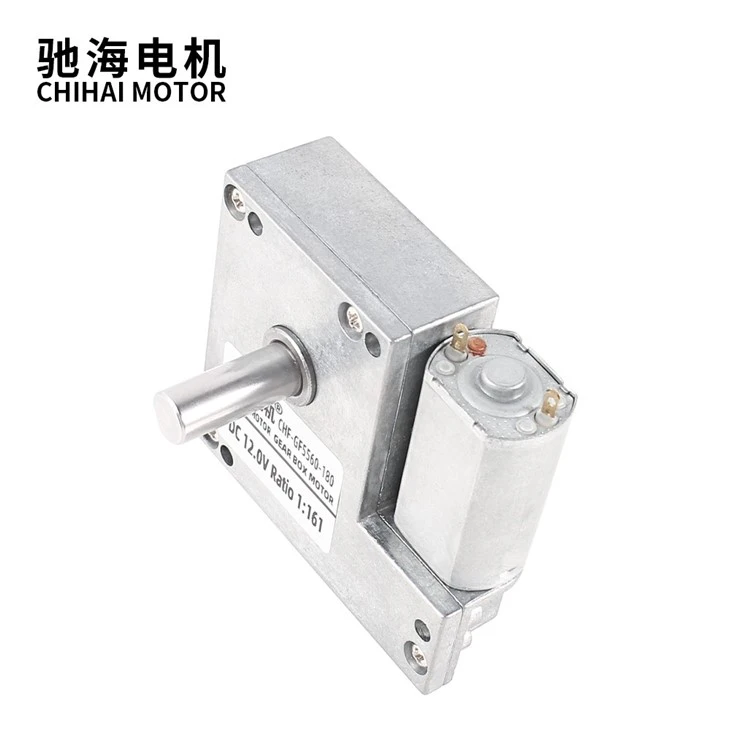
  • GF 5560-2040 انکوڈر ڈی سی گیئر ریڈوسر موٹر 12 وی

    مصنوعات کی تفصیل: کیڑے گیئر ٹرانسمیشن ڈھانچہ: POM مادی کیڑے پہیے کے ساتھ تانبے کیڑا ، شور کو مؤثر طریقے سے کم کریں۔ گھر کے خلاف مزاحمت ، طویل خدمت زندگی مضبوط جامع قابلیت کو بہتر بنائیں۔ خود سے...

ایک انکوڈر موٹر کیا ہے؟


موٹر انکوڈرز روٹری انکوڈرز ہوتے ہیں جو الیکٹرک موٹر شافٹ کی رفتار اور/یا پوزیشن کے بارے میں معلومات فراہم کرنے کے لیے بنائے جاتے ہیں۔ عام طور پر روٹری انکوڈرز کی طرح، موٹر انکوڈرز زیادہ تر عام طور پر مقناطیسی یا آپٹیکل ہوتے ہیں اور سگنلز پیدا کرتے ہیں جو یا تو بڑھتے ہوئے یا مطلق ہوتے ہیں۔

انکوڈر موٹر کے استعمال کے فوائد


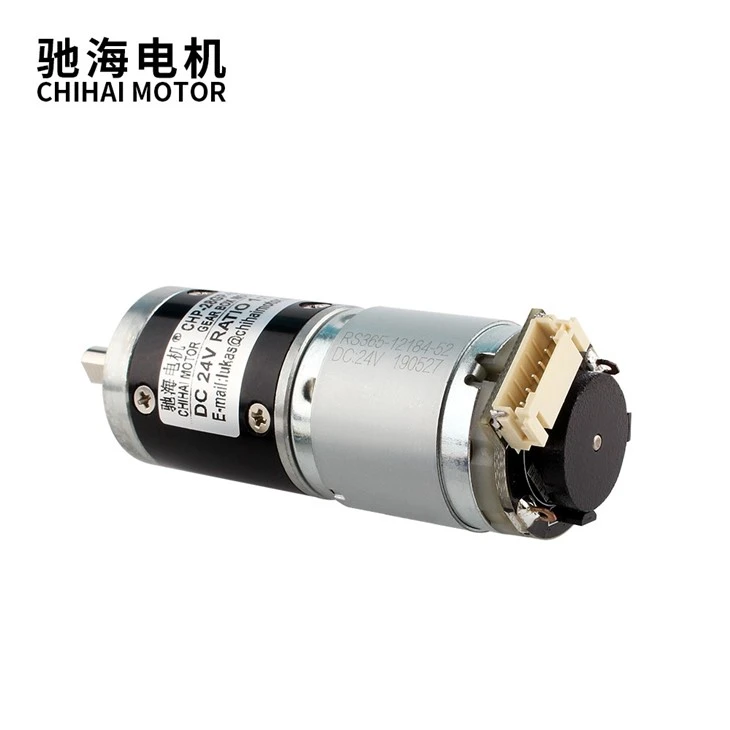
CHP-20GP-180 Dc Planetary Gear Motor

پوزیشن کی تصدیق

جب اس کی حدود سے باہر دھکیل دیا جائے تو، ایک سٹیپ موٹر اینڈ پوائنٹ تک پہنچنے سے پہلے رک جائے گی۔ یہ واقعہ عام طور پر اس وقت ہوتا ہے جب ہائی سائیکل ایپلی کیشنز کے لیے موٹرز کو مناسب طور پر مخصوص نہیں کیا جاتا ہے۔ ایک انکوڈر موشن پروفائل کے آخر میں پوزیشن فیڈ بیک فراہم کر سکتا ہے، یہ بتاتا ہے کہ آیا سٹیپ موٹر آخری پوزیشن تک پہنچنے سے پہلے رک گئی ہے۔ کنٹرولر انکوڈر شماروں کا موازنہ کرتا ہے جو موٹر کی اصل پوزیشن کو حرکت کے اختتام پر ہدف موٹر پوزیشن سے متعین کرتا ہے تاکہ یہ معلوم کیا جا سکے کہ آیا کوئی فرق ہے۔ اگر انکوڈر کا شمار اصل موٹر پوزیشن سے میل نہیں کھاتا ہے تو، ایک اصلاحی اقدام یا موشن پروفائل کا حساب لگایا جاتا ہے اور اس پر عمل درآمد کیا جاتا ہے۔
پوزیشن کی تصدیق آسان ترین الگورتھم کا استعمال کرتی ہے اور سب سے بنیادی کنٹرولر یا مائکرو پروسیسر کا استعمال کرتے ہوئے انجام دی جاتی ہے۔ تاہم، اس فنکشن کے لیے حساب اور تصحیح کرنے سے پہلے موشن پروفائل کے مکمل ہونے کا انتظار کرنا پڑتا ہے۔ نتیجے کے طور پر، آپریٹرز اصلاحی اقدام کو انجام دینے سے پہلے طویل انتظار کر سکتے ہیں۔ پوزیشن کی تصدیق مثالی طور پر کم سائیکل اور کم والیوم ایپلی کیشنز کے لیے موزوں ہے جیسے ٹیسٹ یا لیب ماحول میں، یا دستی عمل کے ساتھ آپریشن جہاں سائیکل کا وقت کوئی مسئلہ نہیں ہے۔

اسٹال کا پتہ لگانا

موٹر اسٹال لگتے ہی اسٹال کا پتہ لگانے سے صارف/سسٹم/مشین کو مطلع کیا جاتا ہے، اس غیر یقینی صورتحال کو ختم کرتا ہے کہ آیا موٹر اپنے ہدف کی پوزیشن پر پہنچی ہے یا نہیں۔ پوزیشن کی توثیق سے زیادہ جدید فنکشن، اسٹال کا پتہ لگانے سے کنٹرولر کو انکوڈر کاؤنٹ کے رجسٹروں کا موازنہ کرنے کے قابل بناتا ہے اور صرف حرکت کے اختتام کے بجائے مسلسل بنیادوں پر موٹر پوزیشن کو ہدف کرتا ہے۔ موازنہ پس منظر میں مسلسل چلتا ہے۔ نتیجے کے طور پر، موٹر کے خالی سائیکل کے مکمل ہونے کا انتظار کیے بغیر اسٹال کی حالت کا فوری طور پر پتہ چل جاتا ہے لہذا اصلاحی حرکتیں جلد قابل عمل ہیں۔


کسی اسٹال کا پتہ لگانے پر، کنٹرولر مشین کے مجموعی کام میں رکاوٹوں سے بچنے کے لیے اعلیٰ سطح کے PLC، PC، یا HMI کو الرٹ بھی کر سکتا ہے، یا انسانی آپریٹر سے مداخلت کی درخواست کر سکتا ہے۔ جیسے ہی کنٹرولر موو پروفائل میں کسی مسئلے کا پتہ لگاتا ہے، یہ اصلاحی کارروائی کو متحرک کرتا ہے۔ اسٹال کا پتہ لگانا وقت کے لحاظ سے حساس ایپلی کیشنز کے لیے بہتر ہے یا جب سائیکل کے اوقات اہم ہوں۔ یہ صنعتی حل کے لیے فعالیت کی کم از کم سطح ہے۔

سٹال کی روک تھام

سسٹم کی فعالیت میں بہت زیادہ اضافہ کرتے ہوئے، اسٹال کا پتہ لگانے سے سٹیپ موٹر کی کارکردگی میں فطری طور پر بہتری نہیں آتی۔ یہ اب بھی آپریٹر سے اصلاحی اقدام کرنے اور محور کو گھر کی پوزیشن پر دوبارہ حوالہ دینے کی ضرورت ہے۔ دوسری طرف، اسٹال کی روک تھام، اسٹال کو روکنے کے لیے موو پروفائل کو متحرک اور خود بخود ایڈجسٹ کرتی ہے، جس سے موٹر کو مستقل ٹارک کے ساتھ کام کرنے کے قابل بناتا ہے تاکہ رکے بغیر درست اختتامی پوزیشن میں جا سکے۔ کنٹرولر بدیہی طور پر موٹر کی رفتار کو ایڈجسٹ کرتا ہے جہاں ٹارک موٹر کو حرکت میں رکھنے کے لیے کافی ہوتا ہے اور اصل انکوڈر کی گنتی اور ٹارگٹ موٹر پوزیشن کے درمیان وقفہ کو ختم کرتا ہے۔ اس طرح، موٹر چلتی رہتی ہے، اگرچہ زیادہ سے زیادہ رفتار کم ہو۔
رفتار میں کمی کا پیمانہ براہ راست موٹر کے دستیاب ٹارک اور موشن پروفائل کے ذریعہ مانگے گئے ٹارک میں فرق سے متعلق ہے۔ بہت سے معاملات میں، رفتار میں تبدیلی صارف کے لیے بہت چھوٹی یا ناقابل تصور ہوگی۔ جب کہ موٹر موو پروفائل مکمل کرتی ہے اور کامیابی کے ساتھ ہدف کے اختتامی مقام تک پہنچ جاتی ہے، ٹریڈ آف میں مجموعی حرکت کے وقت میں اضافہ ہوتا ہے۔
اسٹال کی روک تھام اسٹال کا پتہ لگانے کے مقابلے میں فوائد فراہم کرتی ہے اگر رگڑ میں اضافے، بوجھ کی تبدیلی، یا دیگر عوامل کی وجہ سے آپریشن منصوبہ بندی کے مطابق نہیں ہوتے ہیں۔ عملی طور پر، آپ ایسا نظام ڈیزائن نہیں کریں گے کہ ڈرائیو/کنٹرولر مسلسل منتقل پروفائل کو ایڈجسٹ کرتا رہے۔ بالآخر، نظام کو چالوں کو مکمل کرنے میں زیادہ وقت لگے گا، جو مشین کے مجموعی آپریشن پر منفی اثر ڈال سکتا ہے۔

سروو کنٹرول اور موٹر ٹارک میں اضافہ

سروو کنٹرول کے لیے انکوڈر فیڈ بیک کا استعمال کرتے ہوئے، ایک سٹیپ موٹر زیادہ متحرک کارکردگی کے لیے موٹر ٹارک کو بڑھاتی ہے۔ موٹر کے ریٹیڈ ہولڈنگ ٹارک سے 50% تک چوٹی کے ٹارک کے ساتھ، سروو کنٹرولڈ سٹیپ موٹر سسٹم تیز رفتار مشین سائیکلوں کے لیے زیادہ تیز رفتاری کے ساتھ کام کر سکتا ہے۔
 
انکوڈر موٹر کی اقسام


AC موٹر انکوڈرز

AC انڈکشن موٹرز لاگت سے موثر، مضبوط اور پائیدار ہیں۔ یہ خصوصیات انہیں خودکار مشین کنٹرول سسٹم کی وسیع رینج میں خاص طور پر عام بناتی ہیں۔ موٹر انکوڈرز AC موٹرز کو اسپیڈ کنٹرول کی اس سے زیادہ ڈگری دیتے ہیں جتنا کہ ان کے پاس ہوتا ہے۔ چونکہ AC موٹرز بڑے پیمانے پر استعمال ہوتی ہیں، زیادہ تر ایپلی کیشنز جھٹکے اور کمپن مزاحمت پر ایک پریمیم ڈالتی ہیں۔ صنعتی کنیکٹر کے اختیارات کے ساتھ انکوڈرز کو ترجیح دی جاتی ہے جیسے کنڈیوٹ باکس، لیچنگ، یا مل اسپیک۔

 
ڈی سی موٹر انکوڈرز

DC موٹرز کی درست رفتار کو بند لوپ فیڈ بیک کے بغیر کنٹرول کرنا خاص طور پر مشکل ہو سکتا ہے۔ باقی سسٹم سے الگ تھلگ، سٹیٹر کے مقناطیسی میدان کے اندر گھومنے والے زخم تار شافٹ کو کچھ درستگی کے ساتھ ماپا جا سکتا ہے۔ حقیقی دنیا کی ایپلی کیشنز میں، موٹر انکوڈرز اکثر نظام کو ڈی سی موٹر کی درست رفتار کے بارے میں مطلع کرنے کا واحد طریقہ ہوتے ہیں۔

 
سرو موٹر انکوڈرز

مستقل مقناطیس موٹرز، یا سرو موٹرز، ایسے حالات میں استعمال ہوتے ہیں جہاں طاقت سے زیادہ درستگی اہم ہوتی ہے۔ سروو موٹر انکوڈرز اس کی پیروی کرتے ہیں اور اکثر بند لوپ سسٹم میں استعمال کے لیے ہائی ریزولوشن مطلق انکوڈرز کے طور پر ڈیزائن کیے جاتے ہیں۔ انکریمنٹل انکوڈر فیڈ بیک، جب مناسب کنٹرول سسٹم کے ساتھ مل کر، سروو موٹرز کے لیے کم قیمت فیڈ بیک متبادل ہو سکتا ہے۔

 
سٹیپر موٹر انکوڈرز

سٹیپر موٹرز اپنے ڈیزائن کی وجہ سے پوزیشن کی معلومات فراہم کرتی ہیں، جو انہیں اوپن لوپ سسٹم میں مقبول، لاگت سے موثر اجزاء بناتی ہیں۔ یہ خصوصیت انہیں درست رفتار کنٹرول کی پیشکش سے بھی روکتی ہے، خاص طور پر جب بوجھ اکثر اور اچانک تبدیل ہوتے ہیں۔ سٹیپر موٹر انکوڈرز زیادہ درست کنٹرول کے لیے بند لوپ فیڈ بیک فراہم کرتے ہیں، اور سٹیپر موٹر ڈیزائن میں موروثی پوزیشن کنٹرول کو بڑھانے کے لیے اکثر بڑھتے جاتے ہیں۔ بہت سی سٹیپر موٹرز سائز میں کمپیکٹ ہیں اور ماڈیولر انکوڈرز کے لیے موزوں ہیں جو بیرنگ استعمال نہیں کرتے ہیں۔


پروڈکٹ سینٹر


DC Planetary Gear Reduction Motor With Encoder

کٹ ٹو لینتھ ایپلی کیشن میں

ماپنے والے پہیے کے ساتھ ایک انکوڈر کنٹرول ڈیوائس کو بتاتا ہے کہ کتنا مواد کھلایا گیا ہے، لہذا کنٹرول ڈیوائس کو معلوم ہوتا ہے کہ کب کاٹنا ہے۔

CHP-20GP-180 Dc Planetary Gear Motor

ایک آبزرویٹری میں

انکوڈرز ایکچیوٹرز کو پوزیشننگ فیڈ بیک فراہم کرکے بتاتے ہیں کہ حرکت پذیر آئینہ کس پوزیشن میں ہے۔

CHF-480WA HIGH Torque Motor

ریل روڈ کار لفٹنگ جیکس پر

انکوڈرز کی طرف سے درستگی سے متعلق فیڈ بیک فراہم کیا جاتا ہے، اس لیے جیک یکجا ہو کر اٹھتے ہیں۔

CHP-20GP-180 Dc Planetary Gear Motor

پریسجن سروو لیبل ایپلیکیشن سسٹم میں

پی ایل سی کی طرف سے انکوڈر سگنل کا استعمال بوتل کی گردش کے وقت اور رفتار کو کنٹرول کرنے کے لیے کیا جاتا ہے۔

480 Medium Speed High Torque Shaft Motor

پرنٹنگ ایپلی کیشن میں

انکوڈر سے فیڈ بیک ایک مخصوص مقام پر نشان بنانے کے لیے پرنٹ ہیڈ کو چالو کرتا ہے۔

480 Medium Speed High Torque Shaft Motor

ایک بڑی کرین کے ساتھ

موٹر شافٹ پر نصب انکوڈر پوزیشننگ فیڈ بیک فراہم کرتے ہیں تاکہ کرین کو معلوم ہو کہ اس کا بوجھ کب اٹھانا ہے یا چھوڑنا ہے۔

GF5560-180 Dc Turboworm Gear Reduction Motor

ایک لفٹ میں

انکوڈرز کنٹرولر کو بتاتے ہیں کہ گاڑی صحیح منزل پر، صحیح پوزیشن میں پہنچ گئی ہے۔ یعنی، لفٹ کے کنٹرولر کو انکوڈر موشن فیڈ بیک اس بات کو یقینی بناتا ہے کہ لفٹ کے دروازے فرش کے ساتھ کھلے ہیں۔ انکوڈرز کے بغیر، آپ اپنے آپ کو کسی لیول فلور پر باہر نکلنے کے بجائے کسی لفٹ کے اندر یا باہر چڑھتے ہوئے پا سکتے ہیں۔

48GE Permanent Magnet DC Micro Plastic Gear Motor

خودکار اسمبلی لائنوں پر

انکوڈر روبوٹ کو حرکت کی رائے دیتے ہیں۔ آٹوموٹو اسمبلی لائن پر، اس کا مطلب یہ ہو سکتا ہے کہ روبوٹک ویلڈنگ کے بازوؤں کے پاس صحیح جگہوں پر ویلڈنگ کرنے کے لیے درست معلومات ہوں۔

Turntable Rotation Gear Motor CHW-9L370

انکوڈر موٹر کی پوزیشن اور اسپیڈ کنٹرول


اصول 1: پوزیشننگ کے لیے انکوڈر

ایک اچھی تجویز یہ ہے کہ 360 ڈگری سے زیادہ دالوں کی تعداد کے ساتھ ایک انکوڈر کا انتخاب کیا جائے جو مطلوبہ کونیی پوزیشن کی درستگی سے تقسیم ہو۔ دوسرے الفاظ میں، کئی ریاستیں جو چار سے دس گنا زیادہ ہیں۔ پوزیشننگ کے لیے، لائن ڈرائیور (تفرقی سگنل) کے ساتھ ایک انکوڈر منتخب کریں۔

قاعدہ 2: اعلی صحت سے متعلق پوزیشننگ کے لیے انکوڈر

اعلی درستگی کی پوزیشننگ کے لیے لائن ڈرائیور کے ساتھ آپٹیکل انکوڈرز کو منتخب کریں۔ ان میں انٹرپولیٹڈ میگنیٹک انکوڈرز سے زیادہ ریزولوشن، کم گڑبڑ اور کم INL ہے۔

قاعدہ 3: مکینکس کے ساتھ پوزیشننگ کے لیے انکوڈر

ایک مقناطیسی انکوڈر کو لائن ڈرائیور کے ساتھ اور درمیانی یا کم ریاستوں کے ساتھ منتخب کریں۔ مکینیکل کمی ریزولوشن میں اضافہ کرے گی۔ مکینیکل پلے کی وجہ سے، نظام اعلیٰ درستگی والے آپٹیکل انکوڈر سے فائدہ نہیں اٹھا سکے گا۔

Rule 4: Encoder for High-Speed Control (>500 آر پی ایم)

اعتدال پسند یا کم ریاستوں اور کافی حد تک زیادہ سے زیادہ رفتار کی درجہ بندی کے ساتھ ایک انکوڈر منتخب کریں۔ عام طور پر اعلی صحت سے متعلق آپٹیکل انکوڈر کی ضرورت نہیں ہوتی ہے۔ انگوٹھے کا ایک اچھا اصول جو عام طور پر زیادہ تر ایپلیکیشنز کے لیے کافی ہوتا ہے (RPM میں رفتار) × (CPT میں انکوڈر ریزولوشن) > 100,000۔

اصول 5: کم رفتار کنٹرول کے لیے انکوڈر (< 100 Rpm)

ایک تیز کنٹرولر کے ساتھ مل کر ریاستوں کی زیادہ یا بہت زیادہ تعداد والا انکوڈر منتخب کریں۔

 
موٹر انکوڈرز کے لیے بڑھتے ہوئے اختیارات
شافٹڈ موٹر انکوڈرز

روایتی طور پر، موٹر فیڈ بیک ایک شافٹڈ انکوڈر کے ساتھ حاصل کیا جاتا ہے جو براہ راست موٹر کے شافٹ سے مل جاتا ہے۔ یہ شافٹڈ موٹر انکوڈرز کو بجلی اور مکینیکل تنہائی کی ایک ڈگری دیتا ہے جو دوسرے ڈیزائن نہیں کرتے ہیں۔ تاہم، ایک موٹر میں شافٹڈ انکوڈر کو جوڑنے کے لیے کافی لمبا موٹر شافٹ درکار ہوتا ہے تاکہ محفوظ ماؤنٹنگ ہو۔ ناقص جوڑنا شافٹ کے زاویے کو تبدیل کرکے موٹر کی کارکردگی پر منفی اثر ڈال سکتا ہے۔ بہت سے ڈیزائنوں میں، موٹر اور انکوڈر کے درمیان بیل ہاؤسنگ یا اسٹینڈ آف کا استعمال کیا جاتا ہے۔ یہ تحفظات عام طور پر شافٹڈ موٹر انکوڈرز کی لاگت میں اضافہ کرتے ہیں۔

تھرو بور، بلائنڈ ہولو بور/ہولو شافٹ، اور حب موٹر انکوڈر

تھرو بور اور بلائنڈ ہولو بور/ہولو شافٹ انکوڈرز شافٹ شدہ پیکجوں کے مقابلے میں انسٹال کرنا آسان ہیں: وہ پاس تھرو شافٹ کالر کے ذریعے براہ راست موٹر شافٹ پر چڑھتے ہیں اور موٹر ہاؤسنگ سے منسلک کرنے کے لیے عام طور پر لچکدار اسٹیل ٹیتھر بازو کا استعمال کرتے ہیں۔ کچھ تھرو بور ہاؤسنگ موٹر سے مطابقت رکھنے والی ہاؤسنگ کے ذریعے منسلک ہوتے ہیں، جیسے کہ سی-فیس ڈیزائن۔ اس نقطہ نظر کے لیے علیحدہ جوڑے یا بعد میں شافٹ کی سیدھ کی ضرورت نہیں ہے۔ تھرو بور موٹر انکوڈرز فطری طور پر برقی تنہائی فراہم نہیں کرتے جب تک کہ نان کنڈکٹنگ بور انسرٹس اور بڑھتے ہوئے بشنگ سے لیس نہ ہوں۔ زیادہ تر تھرو بور اور بلائنڈ ہولو بور/ہولو شافٹ موٹر انکوڈرز میں عام طور پر ہلکے ڈیوٹی بیرنگ اور ہاؤسنگ سٹرکچر ہوتے ہیں اور اس کے نتیجے میں عام طور پر شافٹڈ ماڈلز سے کم قیمت ہوتی ہے۔

ماڈیولر موٹر انکوڈرز

ماڈیولر انکوڈرز میں ایک انکوڈر ڈسک کی خصوصیت ہوتی ہے جو براہ راست شافٹ پر نصب ہوتی ہے، بغیر کسی بیئرنگ اسمبلی کے۔ ایک الگ سینسر ماڈیول کو لائٹ ڈیوٹی ہاؤسنگ کے ذریعے سپورٹ کیا جاتا ہے۔ اس ڈیزائن کے فوائد کمپیکٹ سائز اور کم میکینیکل اجزاء کی وجہ سے کم لاگت ہیں۔ مزید برآں، بیرنگ کی کمی انکوڈر کو انتہائی تیز رفتار - 30،000 RPM یا اس سے زیادہ - اور ڈریگ یا اسٹارٹ ٹارک کے بغیر کام کرنے کے قابل بناتی ہے۔ ماڈیولر انکوڈرز جھٹکے اور کمپن کے لیے حساس ہو سکتے ہیں، بیرنگ کی عدم موجودگی یا رہائشی ڈھانچے کو مستحکم کرنے کی وجہ سے۔ ایک اور خرابی یہ ہے کہ زیادہ تر ڈیزائنوں میں اضافی تنصیب کی کوشش کی ضرورت ہوتی ہے تاکہ اس بات کو یقینی بنایا جا سکے کہ ڈسک اور سینسر مناسب طریقے سے منسلک اور گیپ ہیں۔

رنگ ماؤنٹ موٹر انکوڈرز

ماڈیولر انکوڈرز کی طرح لیکن بڑے پیمانے پر، رِنگ ماؤنٹ موٹر انکوڈرز میں ایک سینسر اسمبلی شامل ہوتی ہے جو موٹر کی رہائش میں نصب ہوتی ہے، اور ایک مقناطیسی پہیہ موٹر کے شافٹ پر نصب ہوتا ہے۔ نتیجہ عام طور پر آپٹیکل انکوڈر کے مقابلے میں جھٹکا، کمپن اور آلودگیوں کے خلاف زیادہ مزاحم ہوتا ہے، لیکن مقناطیسی پہیہ خود موٹر پر اضافی مکینیکل مطالبات رکھ سکتا ہے۔ لہذا، رنگ ماؤنٹ انکوڈرز خاص طور پر بھاری ڈیوٹی ایپلی کیشنز میں مفید ہیں جن میں زیادہ مضبوط فریم کے ساتھ زیادہ طاقتور موٹرز شامل ہیں۔ آپٹیکل انکوڈرز کے مقابلے میں رنگ ماؤنٹ انکوڈر نسبتاً موٹے ریزولوشن کا استعمال کرتے ہیں، اور صرف رفتار اور سمت کے تاثرات کے لیے موزوں ہیں۔

Mini DC Worm Motor With Encoder

انکوڈرز کا انتخاب کرتے وقت کن چیزوں پر غور کرنا چاہیے؟

سگنل کی قسم

انکوڈرز آلے میں منتقل ہونے والے سگنلز کی شکل میں کسی چیز کی پوزیشننگ کے بارے میں معلومات فراہم کرتے ہیں۔ پرانے، قابل بھروسہ ہونے کے باوجود، اینالاگ انکوڈر اس کے لیے ینالاگ سگنل استعمال کرتے ہیں۔ اینالاگ انکوڈرز بہت سے صنعتی کنٹرولرز کے ساتھ مطابقت کی وجہ سے مقبول ہیں۔ سب سے عام سگنل 0-10 V اور 4-20 mA ہیں۔ اس صورت میں، وولٹیج آؤٹ پٹ مداخلت، اور وائرنگ مزاحمت کے لیے زیادہ حساس ہے۔ موجودہ آؤٹ پٹ بجلی کے شور کے خلاف زیادہ مزاحم ہے اور طویل کیبل پر ڈیٹا منتقل کرتے وقت سگنل کا نقصان کم ہوتا ہے۔ ایک ہی وقت میں، انہیں ڈیجیٹل سگنل کے ساتھ صنعتی انکوڈرز سے کامیابی کے ساتھ تبدیل کیا جا رہا ہے۔ ٹرانسمیشن کی درستگی کے علاوہ، وہ جدید صنعتی انٹرفیس کے ساتھ بھی ہم آہنگ ہیں۔

مطابقت

صنعتی آٹومیشن انٹرفیس کے ساتھ مطابقت۔ جب کہ صنعتی نظام مکمل آٹومیشن کی طرف بڑھ رہے ہیں، یہ ضروری ہے کہ ایسے انکوڈرز کا انتخاب کیا جائے جو منتخب انٹرفیس کے ساتھ تعامل کے لیے موزوں ہوں، مثال کے طور پر، ProfiNet یا ProfiBus ہم آہنگ۔

تحفظ کی ڈگری

تحفظ کی ڈگری بھی اتنا ہی اہم پیرامیٹر ہے۔ خاص طور پر اگر آپ انکوڈر کو مشکل آپریٹنگ حالات میں استعمال کر رہے ہیں، جیسے کہ موٹر ہیٹنگ کی وجہ سے بلند درجہ حرارت۔

کارخانہ دار

اگرچہ اس طرح کا سامان اب بہت سے مینوفیکچررز کے ذریعہ پیش کیا جاتا ہے، معیار اور وشوسنییتا ایسے پیرامیٹرز ہیں جن کا مشاہدہ سبھی نہیں کرتے ہیں۔ اگر آپ ایسا سامان حاصل کرنا چاہتے ہیں جو بے عیب کام کرے، اور زیادہ سے زیادہ درستگی اور رفتار کے ساتھ ڈیٹا فراہم کرے، تو ہم سے رابطہ کرنا بہتر ہے۔

 
ہمارے سرٹیفیکیشنز اور انکوڈر موٹر


productcate-800-572

productcate-730-730

چیہائی موٹر

productcate-730-730

چیہائی موٹر

productcate-730-730

چیہائی موٹر


Encoder Motor کے بارے میں اکثر پوچھے گئے سوالات

سوال: انکوڈر موٹر کیا ہے؟

A: ایک موٹر انکوڈر ایک روٹری انکوڈر ہے جو ایک الیکٹرک موٹر پر نصب ہوتا ہے جو موٹر شافٹ کی رفتار اور/یا پوزیشن کو ٹریک کرکے بند لوپ فیڈ بیک سگنل فراہم کرتا ہے۔ مختلف موٹر انکوڈر کنفیگریشن دستیاب ہیں جیسے انکریمنٹل یا مطلق، آپٹیکل یا میگنیٹک، اور شافٹڈ یا ہب/ہولو شافٹ، دوسروں کے درمیان۔

سوال: کیا آپ موٹر میں انکوڈر شامل کر سکتے ہیں؟

A: بذات خود، ڈی سی موٹر کو سروو موٹر یا سٹیپر موٹر کی طرح کنٹرول نہیں کیا جا سکتا۔ لیکن ایک انکوڈر شامل کریں، اور آپ DC موٹر کی پوری صلاحیت کو کھول دیتے ہیں۔ اس نقطہ نظر کو استعمال کرتے ہوئے، آپ اپنی کنٹرول شدہ ایپلی کیشن کے لیے ڈی سی موٹر کی سادگی، حتیٰ کہ ٹارک، اور ہلکے وزن کا پروفائل بھی استعمال کر سکتے ہیں۔

سوال: انکوڈر سروو موٹر کیسے کام کرتی ہے؟

A: انکوڈرز سگنل بنانے کے لیے مختلف قسم کی ٹیکنالوجیز کا استعمال کرتے ہیں، بشمول: مکینیکل، مقناطیسی، مزاحمتی اور آپٹیکل – آپٹیکل سب سے عام ہے۔ آپٹیکل سینسنگ میں، انکوڈر روشنی کی رکاوٹ کی بنیاد پر فیڈ بیک فراہم کرتا ہے۔

نیچے دی گئی گرافک آپٹیکل ٹیکنالوجی کا استعمال کرتے ہوئے ایک اضافی روٹری انکوڈر کی بنیادی تعمیر کا خاکہ پیش کرتی ہے۔ ایل ای ڈی سے خارج ہونے والی روشنی کا ایک شہتیر کوڈ ڈسک سے گزرتا ہے، جس کا نمونہ مبہم لائنوں سے ہوتا ہے (جیسا کہ موٹر سائیکل کے پہیے پر ہوتا ہے)۔ جیسے جیسے انکوڈر شافٹ گھومتا ہے، ایل ای ڈی سے لائٹ بیم کو کوڈ ڈسک پر موجود مبہم لائنوں سے فوٹو ڈیٹیکٹر اسمبلی کے ذریعے اٹھانے سے پہلے روکا جاتا ہے۔ یہ ایک پلس سگنل پیدا کرتا ہے: روشنی=آن؛ کوئی روشنی=بند نہیں۔ سگنل کاؤنٹر یا کنٹرولر کو بھیجا جاتا ہے، جو پھر مطلوبہ فنکشن پیدا کرنے کے لیے سگنل بھیجے گا۔

س: انکوڈر کا مقصد کیا ہے؟

A: ایک انکوڈر ایک سینسنگ ڈیوائس ہے جو تاثرات فراہم کرتی ہے۔ انکوڈر حرکت کو ایک برقی سگنل میں تبدیل کرتے ہیں جسے موشن کنٹرول سسٹم میں کسی قسم کے کنٹرول ڈیوائس کے ذریعے پڑھا جا سکتا ہے، جیسے کاؤنٹر یا PLC۔ انکوڈر ایک فیڈ بیک سگنل بھیجتا ہے جسے پوزیشن، گنتی، رفتار یا سمت کا تعین کرنے کے لیے استعمال کیا جا سکتا ہے۔

سوال: کیا ایک انکوڈر AC ہے یا DC؟

A: انکوڈرز بنیادی طور پر AC انڈکشن موٹرز اور DC موٹرز کی رفتار اور پوزیشن کنٹرول میں استعمال ہوتے ہیں۔

سوال: انکوڈر موٹرز کی مختلف اقسام کیا ہیں؟

A: ایک انکوڈر کو چار اقسام میں درجہ بندی کیا جاتا ہے: مکینیکل، آپٹیکل، مقناطیسی، اور برقی مقناطیسی انڈکشن اقسام۔ موٹر کو زیادہ درستگی کے ساتھ گھمانے کے لیے چار قسم کی معلومات ضروری ہیں: گردش کی مقدار، گردش کی رفتار، گردشی سمت، اور گردشی پوزیشن۔

سوال: مطلق اور اضافی انکوڈرز میں کیا فرق ہے؟

A: انکوڈرز یا تو اضافی یا مطلق سگنل پیدا کر سکتے ہیں۔ بڑھتی ہوئی اشارے مخصوص پوزیشن کی نشاندہی نہیں کرتے ہیں، صرف یہ کہ پوزیشن بدل گئی ہے۔ مطلق انکوڈرز، دوسری طرف، ہر پوزیشن کے لیے ایک مختلف "لفظ" استعمال کرتے ہیں، مطلب یہ ہے کہ ایک مطلق انکوڈر اس بات کا اشارہ فراہم کرتا ہے کہ پوزیشن بدل گئی ہے اور انکوڈر کی مطلق پوزیشن کا اشارہ۔

سوال: انکوڈر ٹیکنالوجی کی کیا اقسام ہیں؟

A: 1) آپٹیکل انکوڈر:
آپٹیکل انکوڈر سب سے زیادہ استعمال ہونے والے انکوڈرز میں سے ایک ہے اور یہ روشنی کے منبع ایک گھومنے والی ڈسک اور لائٹ ڈیٹیکٹر سرکٹ پر مشتمل ہے۔ جب یہ روشنی کے منبع پر چلتا ہے یا LED کو آن کیا جاتا ہے اور اس کے بالکل برعکس ہوتا ہے، تو وہ روشنی کا ذریعہ فوٹو ڈیٹیکٹر ہوتا ہے اور اس کے درمیان، انکوڈر ڈسک رکھی جاتی ہے۔ انکوڈر ڈسک ایک بلیک ڈسک پر مشتمل ہوتی ہے جس کے درمیان میں قیمتی سوراخ ہوتے ہیں، ان سوراخوں سے روشنی فوٹو ڈیٹیکٹر کے ذریعے موصول ہوتی ہے، اور جب کوئی سوراخ موجود نہ ہو تو اس میں خلل پڑتا ہے۔ اس سے روشنی کی نبض بنتی ہے جس پر مائیکرو کنٹرولر عمل کرتا ہے اور پھر یہ اس سمت کا تعین کرتا ہے جس میں یہ گھوم رہا ہے، ایک ماؤس اس قسم کے انکوڈر کی ایک بہترین مثال ہے۔
2) لکیری انکوڈر:
ایک لکیری انکوڈر ایک قسم کا انکوڈر ہے جو زیادہ تر صنعتی آٹومیشن اور کنٹرول میں استعمال ہوتا ہے۔ یہ ایک ایسا آلہ ہے جس میں لکیری پیمانہ ہوتا ہے جو اس کی پوزیشن کا تعین کرتا ہے۔ پیمانے پر، ایک سینسر ہے، یہ پیمانے کو پڑھ سکتا ہے اور اس کی پوزیشن کا تعین کرسکتا ہے. ایک ڈیجیٹل ورنیئر کیلیپر لکیری انکوڈر کی ایک بہترین مثال ہے۔ لکیری انکوڈرز مطلق یا اضافی ہو سکتے ہیں یا نہیں۔ اس قسم کا انکوڈر لیتھز اور صنعتی آٹومیشن ٹولز جیسے اعلیٰ درستگی والے آلات میں استعمال ہوتا ہے۔
3) مطلق انکوڈر:
ایک انتہائی دلچسپ انکوڈر جس کے بارے میں آپ جان سکتے ہیں وہ مطلق انکوڈر ہے۔ ایک انکریمنٹل انکوڈر کے برعکس جو گھومنے کے دوران بٹس کے مسلسل سلسلے فراہم کرتا ہے، ایک مطلق انکوڈر ایک قسم کا انکوڈر ہے جو خلا میں ہر پوزیشن کے لیے منفرد الفاظ کے بٹس نکالتا ہے۔ یہ دیگر انکریمنٹل انکوڈر اقسام کے مقابلے میں اعلیٰ ریزولیوشن فراہم کرتا ہے، یہ بھی بہتر کارکردگی کے لیے مختلف قسم کے مائیکرو کنٹرولرز کے مطابق کیا جا سکتا ہے۔
4) انکریمنٹل انکوڈر:
ایک انکریمنٹل انکوڈر ایک اور سب سے عام قسم کا انکوڈر ہے جو عام طور پر مختلف قسم کے ایپلی کیشنز کے لیے استعمال ہوتا ہے۔ یہ ایک انکوڈر ہے جو انکوڈر کی قسم کے لحاظ سے کونیی حرکت کو ڈیجیٹل/اینلاگ سگنل میں تبدیل کرتا ہے۔ موٹر کے شافٹ کی پوزیشن کا تعین کرنے کے لیے ایک انکریمنٹل انکوڈر کا استعمال کیا جا سکتا ہے اور یہ زیادہ تر سروو موٹرز میں استعمال ہوتا ہے۔

سوال: موٹر انکوڈر کی ناکامی کا کیا سبب ہے؟

A: انکوڈر کی ناکامی کی سب سے عام وجہ ایک وارپڈ/بینٹ شافٹ ہے جو اب بیرنگ پر ٹھیک سے نہیں بیٹھا ہے، ایک مسئلہ جسے شافٹ رن آؤٹ بھی کہا جاتا ہے۔ ایک وارپڈ شافٹ اندرونی بیرنگ میں تناؤ بڑھاتا ہے اور بیئرنگ کی ناکامی اور آخرکار انکوڈر کے زیادہ گرم ہونے کا باعث بن سکتا ہے۔

سوال: آپ انکوڈر کی جانچ کیسے کرتے ہیں؟

A: انکوڈر کو آن کریں، شافٹ کو آہستہ سے گھمائیں، اور ملٹی میٹر پر وولٹیج ریڈنگ کا مشاہدہ کریں۔ انکوڈر کی ڈیٹا شیٹ میں متعین متوقع وولٹیج لیولز کے خلاف وولٹیج ریڈنگ چیک کریں۔ وولٹیج کو بدلنا چاہیے کیونکہ شافٹ کو گھمایا جاتا ہے، یہ ظاہر کرتا ہے کہ انکوڈر صحیح طریقے سے کام کر رہا ہے۔

سوال: موٹر انکوڈرز کتنے درست ہیں؟

A: انکوڈر کی درستگی کو 20 آرک منٹس (0.3 ڈگری) کے ساتھ آرک منٹس یا آرک سیکنڈز میں ماپا جاتا ہے یا عام طور پر 5 آرک سیکنڈز (0.0014 ڈگری) کے آرڈر پر کچھ درستگی والے آلات کے ساتھ ایک اعلی درستگی کا انکوڈر سمجھا جاتا ہے۔ . ایک انکوڈر پڑھنے کی درستگی کو متعدد خرابی کے ذرائع سے کم کیا جا سکتا ہے۔

س: میری برش لیس موٹر اتنی تیز کیوں ہے؟

A: برش لیس موٹر میں، مستقل مقناطیس تقریباً ریڈیل سمت کے ساتھ ہوا کے خلاء میں داخل ہوتا ہے، اور سٹیٹر اور روٹر پر ریڈیل قوت پیدا کرتا ہے، اس طرح برقی مقناطیسی کمپن اور شور پیدا ہوتا ہے۔

سوال: 4x4 انکوڈر موٹر کیا ہے؟

A: یہ 4WD ٹرانسفر کیس شفٹ انکوڈر موٹر ہے۔ 4WD ٹرانسفر کیس شفٹ انکوڈر موٹر وہ حصہ ہے جو ٹرانسفر کیس کے اندر گیئر کو موڑ دیتا ہے، جس سے آپ کی گاڑی کو 4x4 موڈ میں تبدیل کیا جا سکتا ہے۔ شفٹ انکوڈر موٹر ٹرانسفر کیس کے باہر واقع ہے اور 3 بولٹ کے ساتھ ٹرانسفر کیس میں محفوظ ہے۔

ہم چین میں 15 سالوں سے پیشہ ورانہ انکوڈر موٹر مینوفیکچررز ہیں، جو اعلیٰ معیار کی اپنی مرضی کے مطابق مصنوعات فراہم کرنے میں مہارت رکھتے ہیں۔ ہم یہاں ہماری فیکٹری سے اسٹاک میں تھوک بلک انکوڈر موٹر میں آپ کا پرتپاک استقبال کرتے ہیں۔

انکوائری بھیجنے